

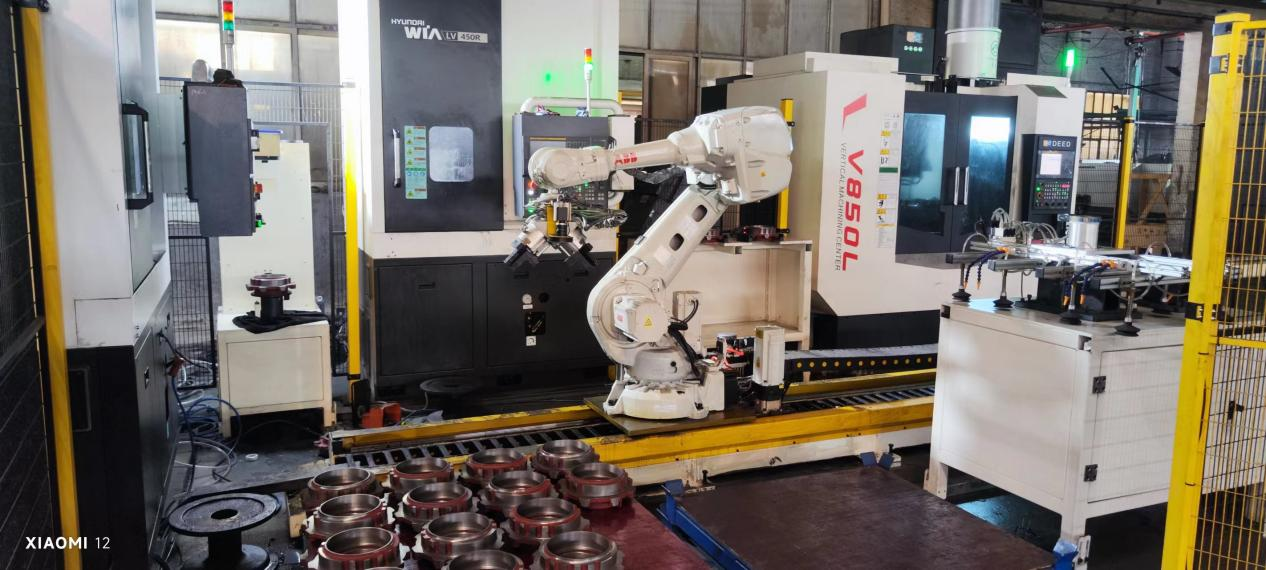
Leo, kesi ninayotaka kushiriki nanyi ni mradi wa kusimama kwa msingi wa fani pamoja na mradi. Mradi huu unatumia roboti ya kushughulikia na reli ya ardhini, unatumia mfumo wa kuona ili kukamilisha upangaji kiotomatiki, mpangilio kiotomatiki, na kukamilisha kazi ya upakiaji na upakuaji kiotomatiki wa usindikaji wa vifaa vya mashine pamoja na gari.
Ugumu wa mradi:Nyenzo ya workpiece kwa ajili ya uwekaji wa mabano yote kwa mikono, kila mzigo una tabaka 5-8, nafasi ya jamaa ya workpiece na Angle haijarekebishwa, kifaa cha mashine wima ili kuhakikisha kwamba Angle hiyo hiyo.
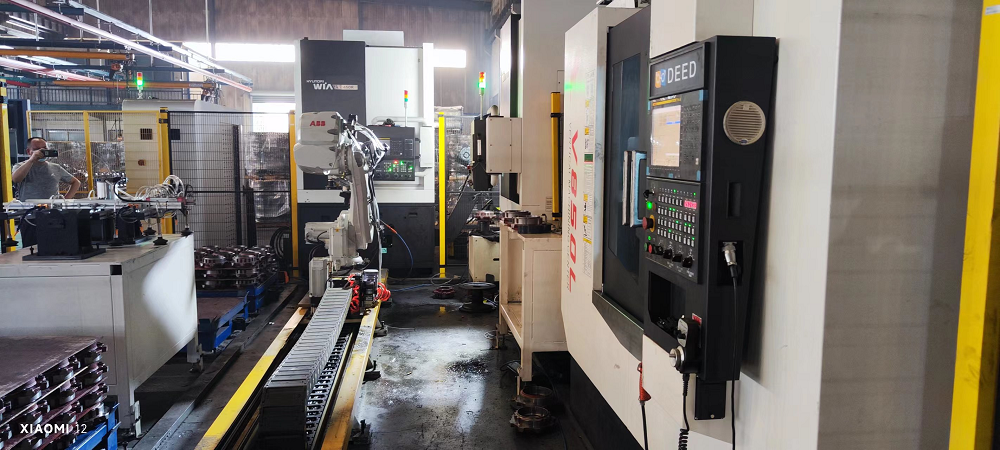
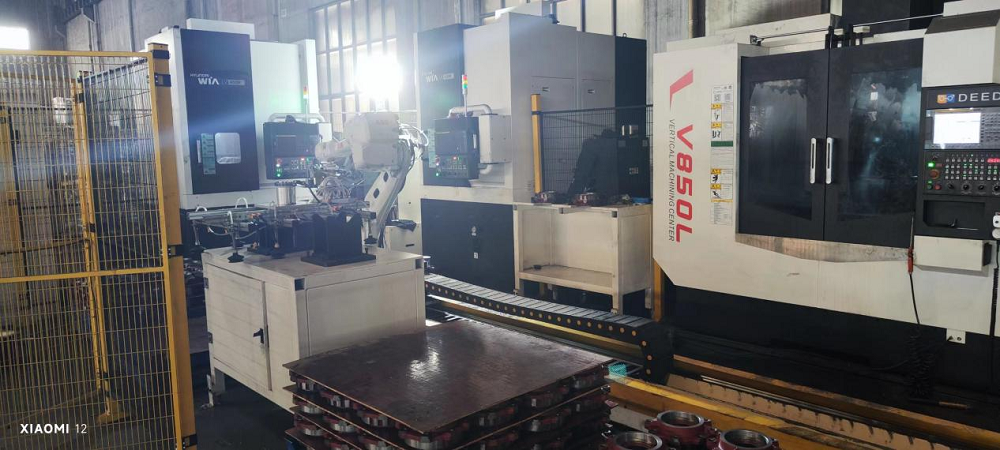
Kivutio cha mradi:Nafasi ya upakiaji ya roboti hutumia kifaa cha kikomo cha trei ili kutengeneza nafasi ngumu ya nyenzo nzima inayounga mkono. Mfumo wa maono wa 2D huongezwa kwenye ncha ya mbele ya mtego wa roboti, ambayo inaweza kupata kiotomatiki katikati ya nyenzo kwenye trei na kunyakua nyenzo za mkokoteni. Katika ncha ya nyuma ya mchakato wa gari wima, ongeza mfumo wa kuona wa 2D na kifaa cha kugeuza servo, rekebisha Pembe ya kipande cha kazi na ongeza vifaa kwenye wima. Kupitia ushirikiano wa mfumo wa maono na mfumo wa udhibiti wa servo, usahihi wa mashine huongezeka.
Muda wa chapisho: Desemba-21-2023


